
대동로보틱스, GS건설과 운반로봇 실증…건설 로봇 사업화 가능성 확인
대동로보틱스, GS건설과 운반로봇 실증…건설 로봇 사업화 가능성 확인
-. 농업용 운반로봇 ‘RT100’ 아파트 신축 현장 투입, 건설 현장 적용 가능성 확인
-. 경사·요철 노면 주행과 공종별 자재 운반 검증, 추종 기능·무선 조작성에 긍정 평가
-. RaaS 사업모델 구체화 추진…도입 효과 확인된 작업부터 단계 적용
26.11.12
대동그룹의 로봇 전문 계열사 대동로보틱스는 GS건설과 자율주행 운반로봇 ‘RT100’의 건설 현장 적용을 위한 기술 실증(PoC)을 완료했다고 12일 밝혔다.
양사는 올해 6월 ‘건설현장 자동화 및 스마트 건설 기술 분야 공동 연구개발 협력’을 위한 업무협약(MOU)을 체결하고, 기존 로봇의 건설 현장 활용부터 현장 특화 로봇 개발과 실증까지 협력을 추진해왔다. 이번 PoC는 그 첫 단계로, 경사와 요철이 많은 비정형 노면과 중량 자재 운반이 빈번한 건설 환경에서 'RT100'의 주행 성능과 내구성, 작업 편의성을 확인하는 데 초점을 맞췄다.
'RT100'은 과수원과 노지 등 험한 농업 환경에서 중량물을 운반하도록 개발한 로봇이다. 4륜구동 기반의 험로 주행 성능과 높은 내구성을 갖춰 농업 외 비정형 산업 현장에서도 활용할 수 있도록 설계했다. 양사는 GS건설 연구 시험장에서 사전 성능 검증을 거친 뒤, 지난 10월 7일부터 30일까지 수도권 서부지역 대단지 아파트 신축 현장에 양산형 모델 ‘RT100 TS’를 투입했다.
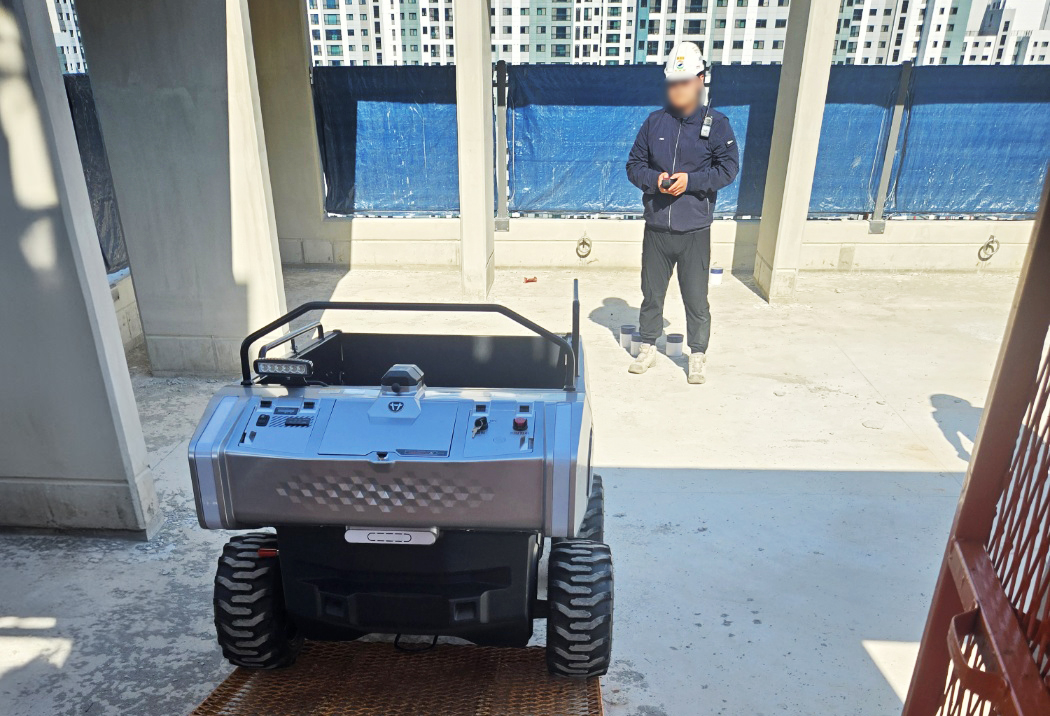
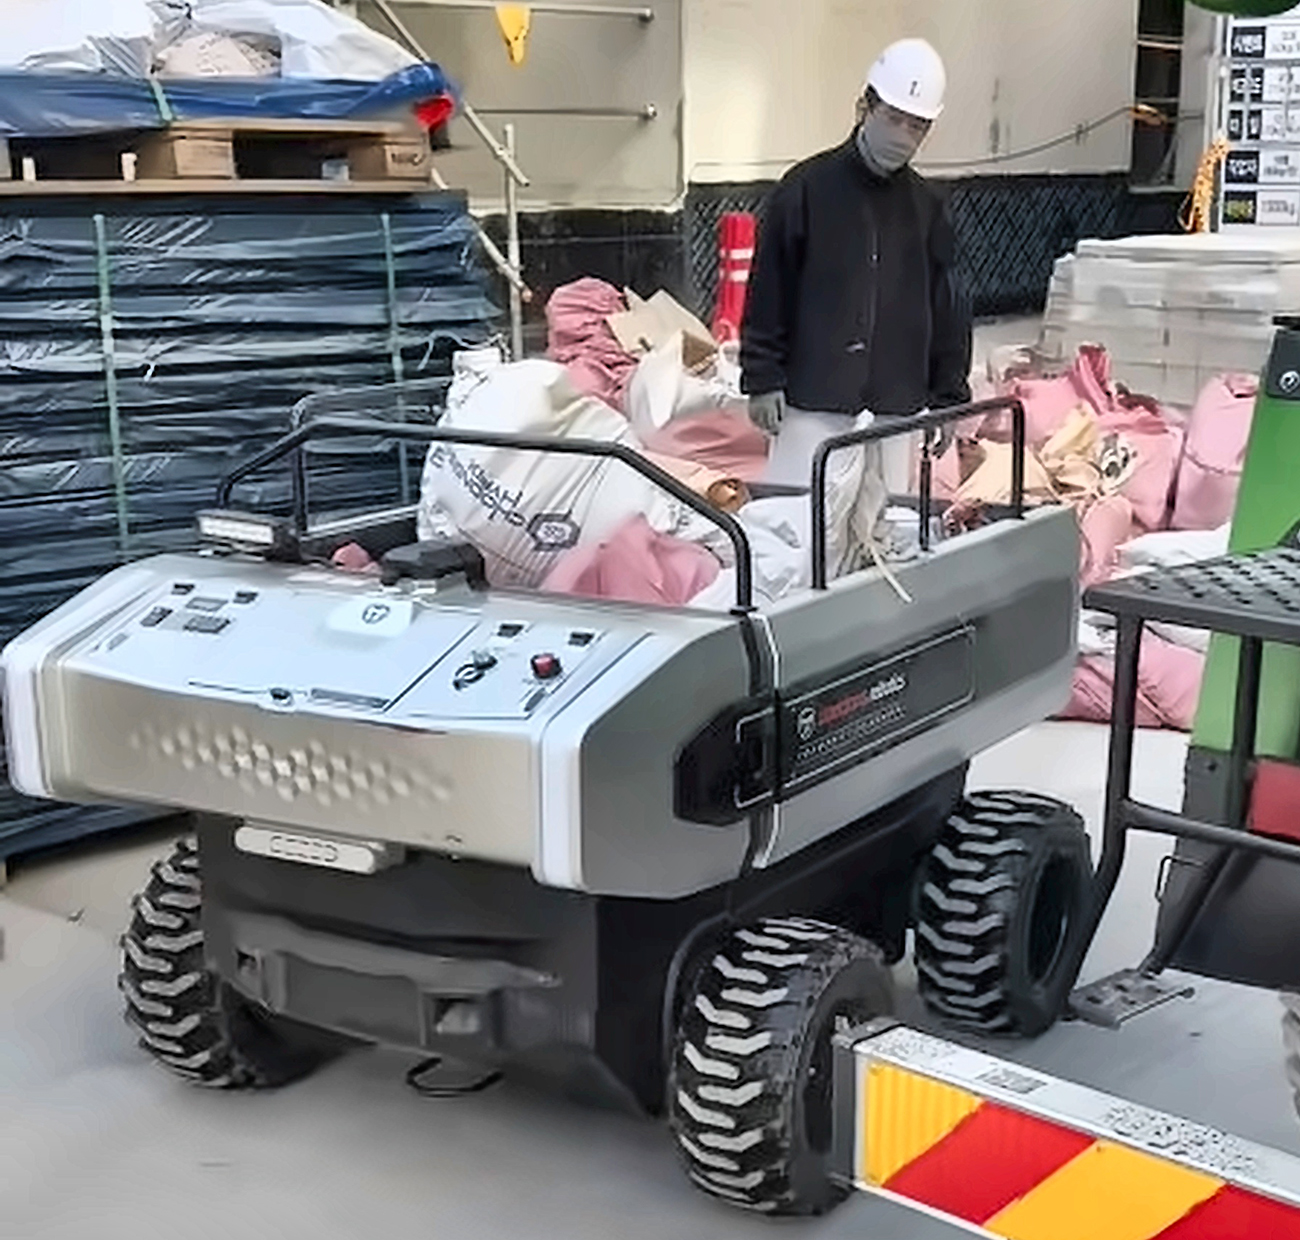
현장에서는 조적·미장·설비·마감 등 여러 작업에 필요한 자재 운반에 'RT100'을 활용하며 실제 작업 환경에서의 활용성을 살폈다. 자재를 적재한 상태에서 경사와 요철이 있는 노면을 주행하고, 특히 공종별 작업 구간을 오가며 운반 성능과 작업자 사용 편의성 등을 점검했다.
실증 결과 'RT100'은 건설 현장의 불규칙한 노면에서도 안정적인 주행 성능을 보였으며, 반복적인 중량 자재 운반을 보조해 작업자의 육체적 부담을 줄일 수 있는 가능성을 확인했다. 특히 작업자를 따라 이동하는 추종 기능(TFS)과 무선 리모컨 조작 방식은 별도의 복잡한 교육 없이 쉽게 사용할 수 있다는 점에서 현장 작업자들로부터 긍정적인 평가를 받았다.
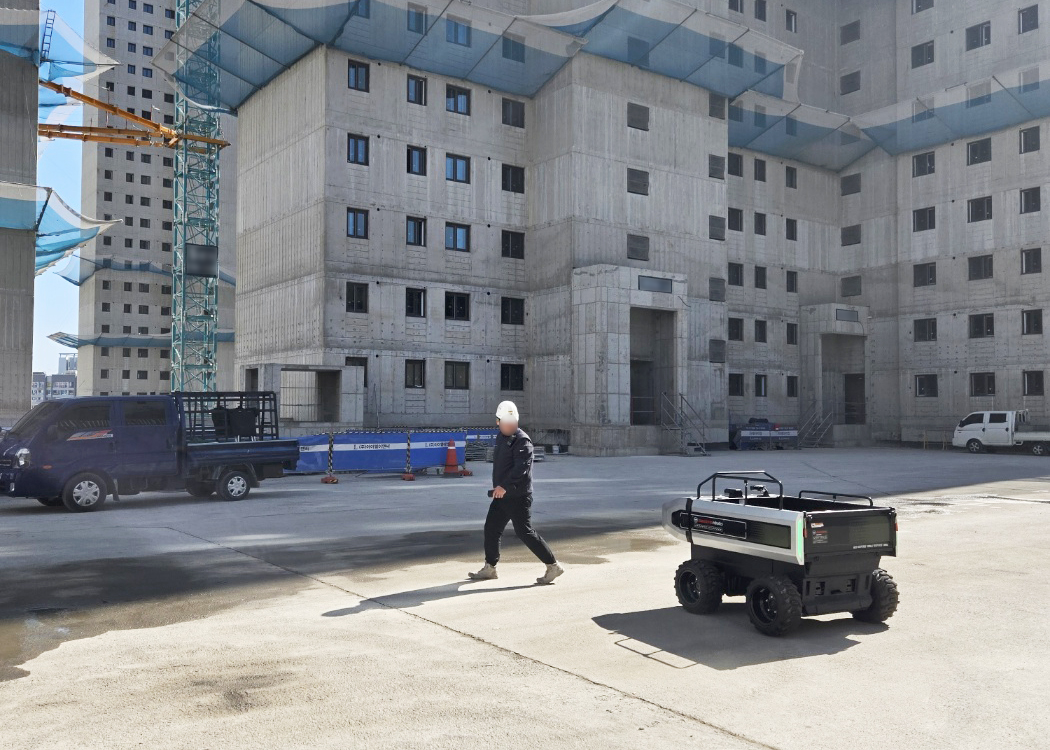
실증에 참여한 현장 작업자는 "자재를 여러 번 옮기다 보면 몸에 부담이 큰데, 로봇을 활용하니 직접 들고 나르는 일이 줄어 편했다"며 "사용법을 안내 받은 뒤에는 무선 리모컨으로 필요한 위치까지 어렵지 않게 이동시킬 수 있었다"고 소회를 밝혔다.
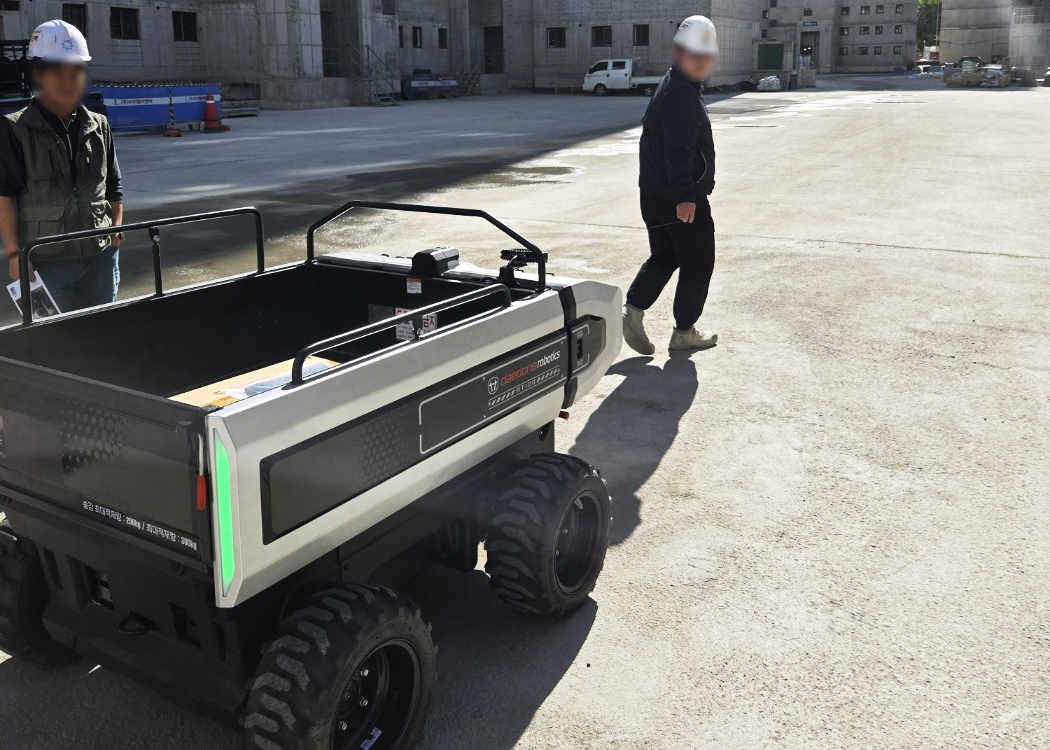
대동로보틱스와 GS건설은 이번 결과를 바탕으로 건설 현장 도입을 위한 후속 검증을 이어간다. 작업별 활용 효과와 현장 제약 조건을 분석해 로봇의 기능과 구조를 건설 환경에 맞게 개선하고, 로봇 도입 전후의 작업시간과 투입 인원 등을 비교해 자재 운반 효율과 비용 절감 효과도 정량적으로 확인할 계획이다.
대동로보틱스는 건설 현장의 자재 운반 자동화를 위한 기술 개발을 확대한다. 지하층 등 위성 위치정보 수신이 어려운 환경에서도 운행할 수 있도록 실내외 복합 자율주행 기술과 자율 상하차 기능을 개발하고, 고중량 건설자재 운반에는 1톤 이상급 대형 자율주행 로봇을 적용하는 방안을 추진한다. 아울러 여러 현장에 분산된 로봇의 위치와 작업 상태를 확인하고 작업을 배정할 수 있는 통합관제 시스템(FMS)을 단계적으로 고도화할 방침이다.
이와 함께 서비스형 로봇(RaaS) 사업 모델도 구체화한다. 임대와 현장 배치, 운용, 통합관제, 유지보수 등을 함께 제공하는 방식이다. 대동로보틱스는 후속 실증에서 도입 효과가 확인된 작업부터 단계적으로 적용해 건설사의 초기 투자와 운영 부담을 낮추고, 실제 현장 수요에 맞는 로봇 서비스 체계를 구축한다는 전략이다.
김규범 대동로보틱스 로봇개발본부장은 “농업과 건설, 물류 등 산업은 서로 다르지만 사람이 수행하기 어렵거나 반복적인 작업을 로봇으로 전환하려는 수요는 빠르게 커지고 있다”며 “대동로보틱스는 실제 산업 현장에서 요구되는 필드로봇 기술을 지속 고도화하고, 건설·물류 등 다양한 분야로 로봇 사업 영역을 확대해 나가겠다”고 말했다.
 구매 상담
 A/S 문의
 고객센터
